Warentransport und Automatisierung von Materialflüssen.
Gastgewerbe55.941 Einheiten
Orientierung, Information und Betreuung in öffentlich zugänglichen Räumen.
Professionelle Reinigung44.644 Einheiten
Reinigung von Anlagen und Gebäuden; Bodenreinigung ist die Hauptanwendung dieser Gruppe.
Landwirtschaft17.141 Einheiten
Aufgaben in landwirtschaftlichen Betrieben, vom Anbau bis zur Tierfütterung.
Inspektion und Wartung6.467 Einheiten
Zustandsprüfung von Anlagen und Infrastruktur, auch in schwer zugänglichen Bereichen.
040.00080.000120.000
Wählen Sie eine Kategorie für weitere Informationen. Reinigung ist aus redaktionellen Gründen orange hervorgehoben. Die Gesamtzahl umfasst weitere Anwendungen.
Anbieterstichprobe; entspricht nicht dem gesamten Markt.
Quellen und Einordnung der Daten
Die Verkäufe von 2025 schließen medizinische Roboter aus. Die Gesamtzahl von 249.568 ergibt sich aus den sechs Kategorien im offiziellen IFR-Diagramm ↗, einschließlich 7.887 Einheiten für sonstige Anwendungen. Jahresverkäufe und RaaS-Flotte messen unterschiedliche Größen.
Die IFR kombiniert Anbieterbefragungen und öffentliche Quellen ohne Hochrechnung auf die gesamte Branche. Die Stichprobe variiert je Ausgabe: Die Wachstumsraten stammen aus den jeweiligen Berichten und ergeben sich nicht aus dem Vergleich ihrer Gesamtzahlen.
Die statistische RaaS-Definition der IFR umfasst Miete und Leasing, wenn die Hardware beim Anbieter verbleibt. Sie ist weiter gefasst als unser Ansatz, eine vollständige Aufgabe zu übernehmen.
Wir richten uns zunächst an Dienstleistungsunternehmen und Anlagenverantwortliche mit zeitaufwendigen, wiederkehrenden Aufgaben vor Ort. Je nach Anwendung kann sich der Service künftig auch an Privatpersonen richten.
Die Aufgabe beauftragen, statt den Roboter zu kaufen
Unser Servicemodell ist auf einmalige oder wiederkehrende Aufgaben ausgerichtet. BlueMonkey würde die Roboter bereitstellen sowie Betrieb, Wartung und Support übernehmen und so die Anfangsinvestition des Kunden verringern.
In der F&E-Phase: Technische und wirtschaftliche Machbarkeit werden für jede Anwendung geprüft.
Beispiele für mögliche Aufgaben
Reinigung und InstandhaltungOberflächen, Anlagen und Außenbereiche.
Fläche, Einsatzhäufigkeit und benötigte Werkzeuge bestimmen, welches System untersucht werden sollte.
Inspektion und ÜberwachungÜberwachung von Bereichen, Prüfung von Anlagen und Erfassung ihres Zustands.
Umgebung und Erkennungsaufgabe bestimmen die Sensorwahl und den erforderlichen Autonomiegrad.
Kartierung und BeobachtungErkundung von Bereichen, Erstellung von Karten und Beobachtung der Umgebung.
Gebietsgröße und erforderliche Genauigkeit helfen abzuwägen, ob eine oder mehrere Einheiten sinnvoll sind.
Unser Entwicklungsansatz
Von einer Aufgabe zum kooperativen System.
Wir entwickeln Mechanik, Elektronik und Software als wiederverwendbare Grundlage. Sensoren und Werkzeuge passen wir an die Aufgabe an und erforschen, wie mehrere Roboter sie gemeinsam lösen können.
Wir beginnen mit dem gewünschten Ergebnis, dem Arbeitsbereich und seinen Hindernissen. Daraus leiten wir die Aufgaben des Roboters und die nötige Aufsicht ab.
↳ Die Autonomie wird an Aufgabe und Einsatzbedingungen angepasst.
Die Aufgabe aufteilen
Mehrere Einheiten. Ergänzende Aufgaben.
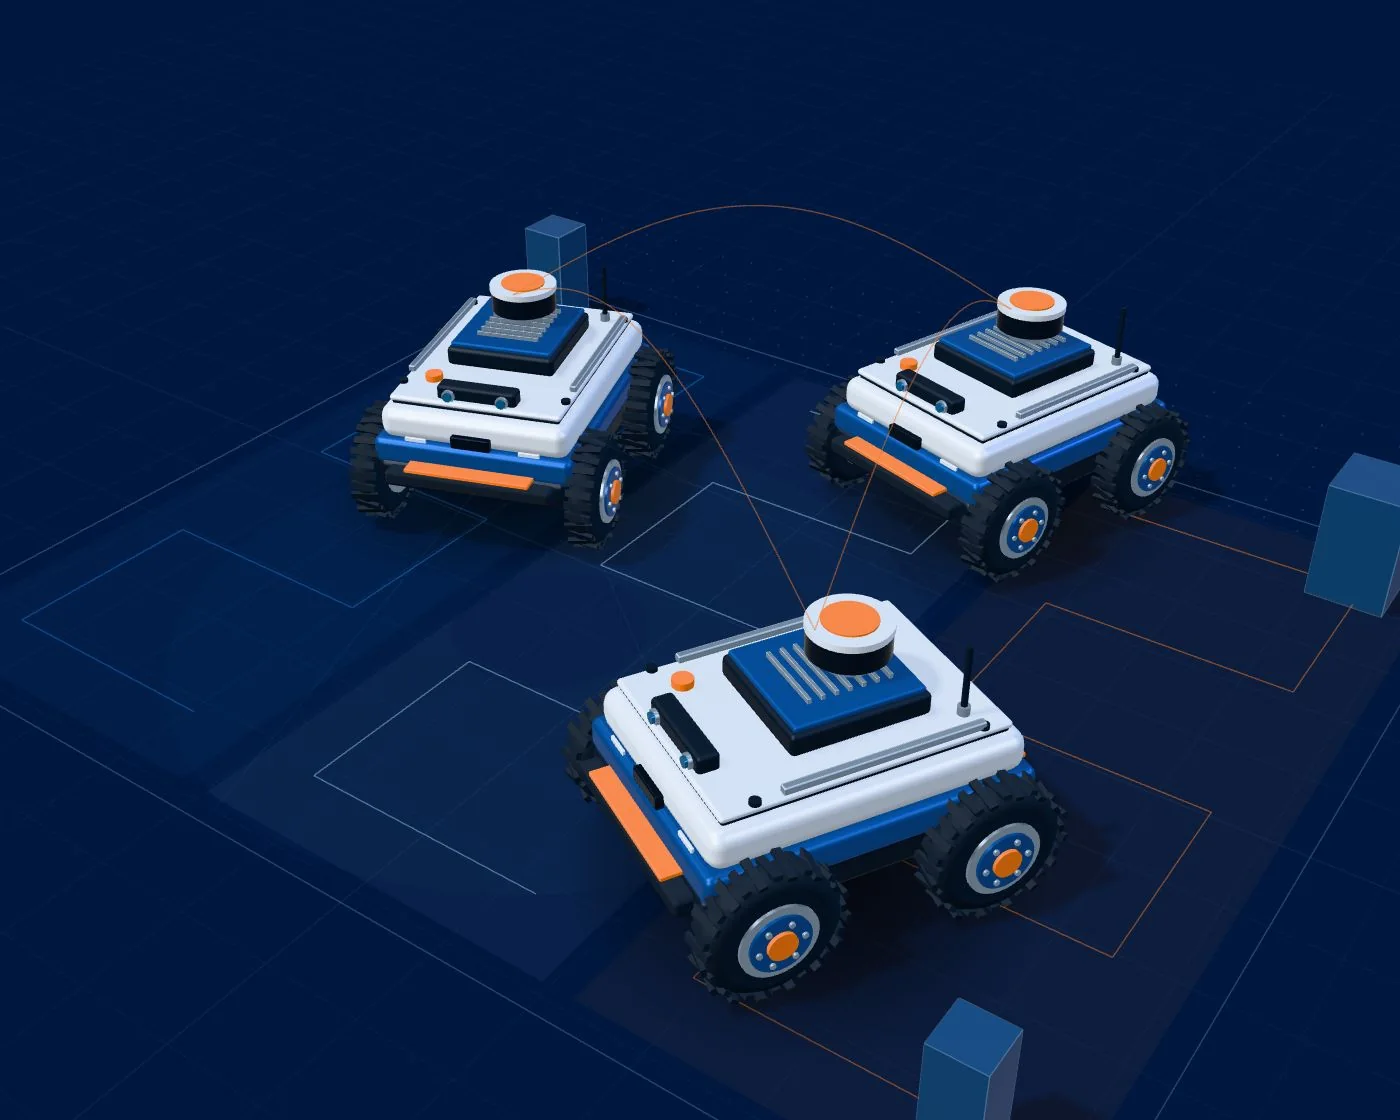
Ein Roboter kann einen Bereich oder eine Funktion übernehmen, während ein anderer parallel arbeitet. Wir untersuchen, wann diese Aufteilung mehr Fläche abdeckt oder Werkzeuge sinnvoll kombiniert.
↳ Ein Schwarm ist sinnvoll, wenn die Zusammenarbeit einen Vorteil bringt.
Wahrnehmung teilen
Jeder Roboter erfasst. Die Gruppe teilt.
Sensoren erfassen die Umgebung. Wir erforschen, wie KI diese Beobachtungen auswerten und Entscheidungen des Roboters unterstützen kann und wie sich nützliche Informationen zwischen Einheiten teilen lassen.
↳ KI unterstützt uns auch bei Konstruktion, Programmierung und Analyse.
Koordinieren und prüfen
Als Teil einer Gruppe handeln.
Die Abstimmung von Routen und Aktionen soll gegenseitige Behinderungen vermeiden und die Gruppe einem gemeinsamen Ziel näherbringen. Wir wägen den Nutzen gegen den Aufwand für Kommunikation und Datenverarbeitung ab.
↳ Verteilte Koordination ist eine langfristige Forschungsrichtung.
Angewandte Forschung
Projektdefinition · Oktober 2026
Lucy. Unser Ausgangspunkt.
Unser erster mobiler Roboter entsteht von Grund auf in wiederholten Entwurfs-, Montage- und Testzyklen.
Der Name
Wie das berühmte Fossil von Australopithecus afarensis steht er für einen ersten Schritt: unseren auf dem Weg zur Weiterentwicklung des Projekts.
Übergeordnetes Ziel
Eine zuverlässige und reproduzierbare robotische Grundlage validieren, auf der künftige Entwicklungen aufbauen können.
Wir bewerten Funktion, Wiederholbarkeit, Wartung und Kosten. Dokumentierte Entwürfe und Tests leiten jeden Entwicklungsschritt.
Das Team
Ingenieurarbeit aus Málaga.
Wir sind Darío und Jeanpaulo, ausgebildet in Elektronik, Robotik, Mechatronik und künstlicher Intelligenz. Entwurf, Programmierung und Bau der Prototypen übernehmen wir selbst.
Erfahrung mit Daten, KI und Automatisierung sowie Hochfrequenztechnik, Telekommunikation und Zertifizierung.
Wir suchen konkrete Aufgaben, technische Partner und Finanzierung für unsere F&E. Gemeinsam mit Ihrem Unternehmen können wir eine Lösung entwickeln und die Erkenntnisse in Technologie umsetzen, die beiden Seiten nützt.
So erreichen Sie uns
Beschreiben Sie die Aufgabe, die Umgebung und das gewünschte Ergebnis. Wir prüfen, ob der Ansatz passt und ein gemeinsamer Versuch sinnvoll ist.