Statistiques d’utilisation Nous recueillons des statistiques d’utilisation pour améliorer la navigation. Vous pouvez modifier votre choix à tout moment .
Nous étudions l’automatisation de tâches pour les entreprises et les particuliers.
Nous sommes un laboratoire de R&D. Nous développons des robots mobiles, de l’IA et des systèmes coopératifs pour donner des applications concrètes à la recherche.
Échantillon de fournisseurs ; ne représente pas l’ensemble du secteur.
Sources et interprétation des données
Les ventes de 2025 excluent les robots médicaux. Le total de 249 568 correspond aux six catégories du graphique officiel de l’IFR ↗, dont 7 887 unités pour d’autres applications. Les ventes annuelles et la flotte RaaS mesurent des réalités différentes.
L’IFR associe enquêtes auprès des fournisseurs et sources publiques, sans extrapoler à toute l’industrie. L’échantillon varie selon les éditions : les taux de croissance sont ceux publiés dans chaque rapport et non une série reconstituée à partir de leurs totaux.
La définition statistique du RaaS retenue par l’IFR inclut la location et le crédit-bail lorsque le matériel reste chez le fournisseur. Cette catégorie est plus large que notre approche de prise en charge complète d’une tâche.
Nous nous adressons d’abord aux entreprises de services et aux responsables de sites dont les tâches répétitives prennent du temps et nécessitent des déplacements. Selon l’application, le service pourra aussi s’adresser aux particuliers.
Confier la tâche, sans acheter le robot
Le modèle que nous développons repose sur des interventions ponctuelles ou récurrentes. BlueMonkey fournirait les robots et prendrait en charge leur exploitation, leur maintenance et l’assistance, réduisant l’investissement initial du client.
En phase de R&D : la faisabilité technique et économique est évaluée pour chaque application.
Exemples de tâches à explorer
Nettoyage et entretienSurfaces, installations et espaces extérieurs.
La surface, la fréquence et les outils nécessaires déterminent le système à étudier.
Inspection et surveillanceSurveillance des espaces, inspection des installations et suivi de leur état.
L’environnement et les éléments à détecter orientent le choix des capteurs et le degré d’autonomie.
Cartographie et observationReconnaissance de zones, création de cartes et observation de l’environnement.
L’étendue de la zone et la précision requise permettent d’évaluer l’intérêt d’une ou de plusieurs unités.
Notre démarche de développement
D’une tâche à un système coopératif.
Nous concevons mécanique, électronique et logiciel comme une base réutilisable. Nous adaptons capteurs et outils à chaque tâche et étudions comment plusieurs robots peuvent l’accomplir ensemble.
Nous partons du résultat attendu, de la zone de travail et de ses obstacles. Cela détermine ce que le robot doit faire et la supervision nécessaire.
↳ L’autonomie est adaptée à la tâche et aux conditions d’utilisation.
Répartir la tâche
Plusieurs unités. Un travail complémentaire.
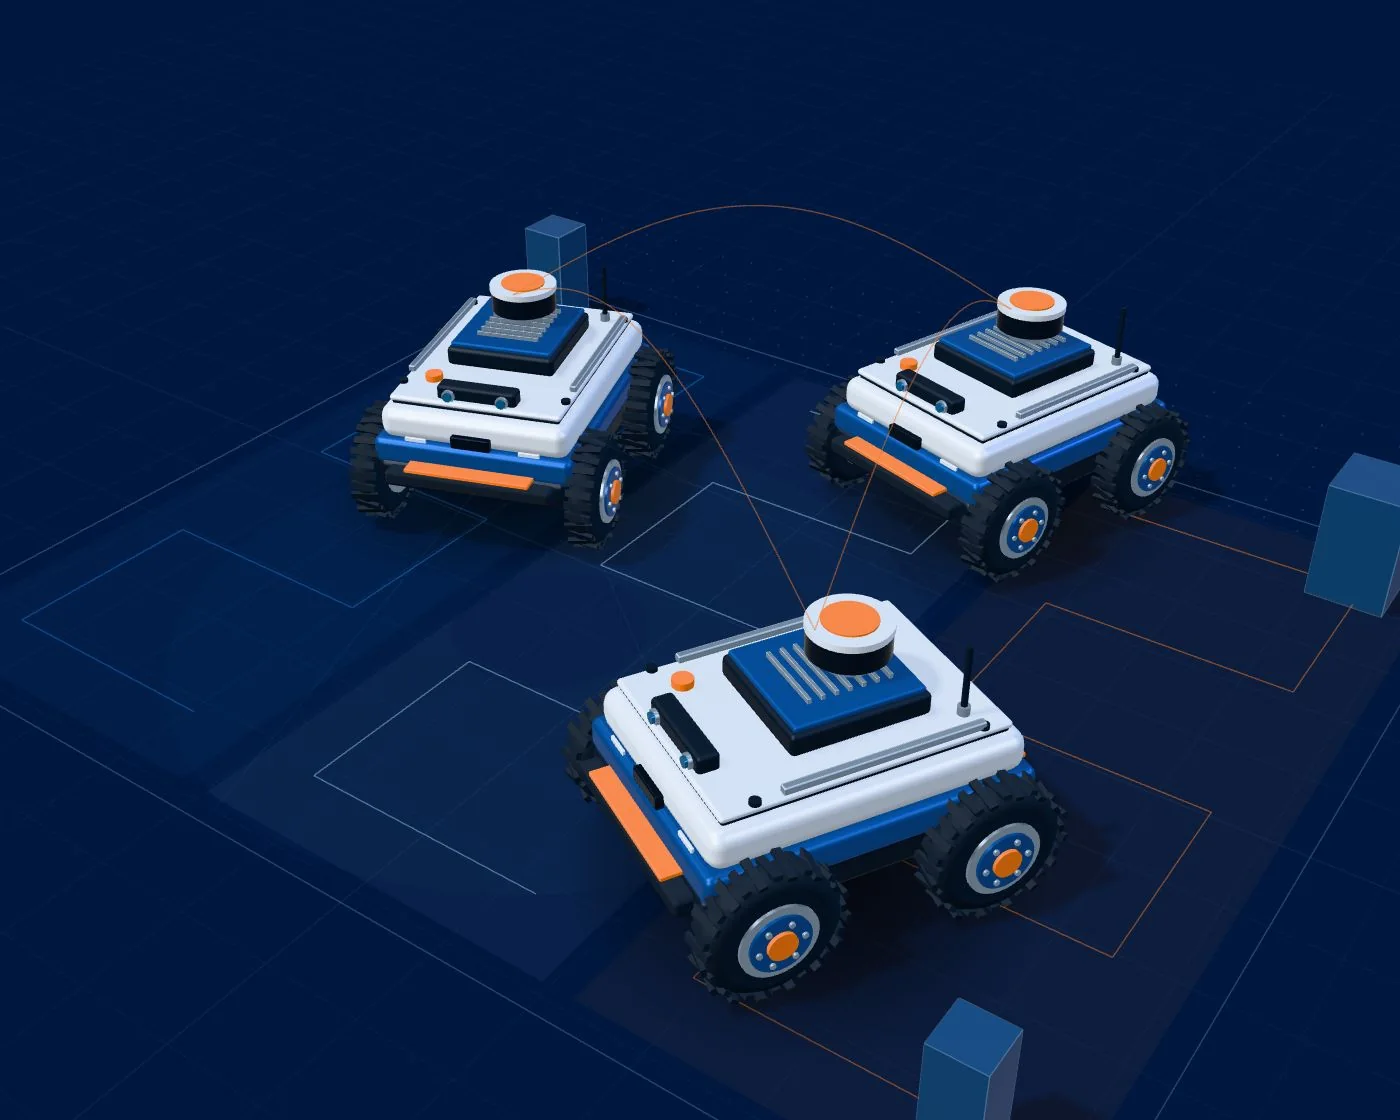
Un robot peut prendre en charge une zone ou une fonction pendant qu’un autre travaille en parallèle. Nous étudions quand cette répartition permet de couvrir davantage d’espace ou de combiner des outils.
↳ Un essaim est pertinent lorsque la coopération apporte un avantage.
Partager la perception
Chaque robot observe. Le groupe partage.
Les capteurs recueillent des données sur l’environnement. Nous étudions comment l’IA peut les interpréter, aider le robot à décider et permettre le partage d’informations utiles entre unités.
↳ Nous utilisons aussi l’IA pour soutenir la conception, la programmation et l’analyse.
Coordonner et vérifier
Agir au sein d’un ensemble.
Coordonner les trajets et les actions doit éviter les interférences et faire avancer le groupe vers un objectif commun. Nous évaluons l’intérêt de cette coordination au regard du coût de communication et de traitement des informations.
↳ La coordination distribuée est un axe de recherche à long terme.
Recherche appliquée
Définition du projet · octobre 2026
Lucy. Notre point de départ.
Notre premier robot mobile. Nous le construisons de zéro, par cycles de conception, d’assemblage et d’essais.
Son nom
Comme le célèbre fossile Australopithecus afarensis, il représente un premier pas : le nôtre dans l’évolution du projet.
Objectif global
Valider une base robotique fiable et reproductible, réutilisable dans nos futurs développements.
Nous évaluons le fonctionnement, la répétabilité, la maintenance et le coût. Les conceptions et les essais documentés guident chaque itération.
L’équipe
L’ingénierie depuis Málaga.
Nous sommes Darío et Jeanpaulo, formés en ingénierie électronique, robotique et mécatronique ainsi qu’en intelligence artificielle. Nous assurons la conception, la programmation et la construction des prototypes.
Expérience en données, IA et automatisation ; radiofréquence, télécommunications et certification.
Nous cherchons des besoins concrets, des partenaires techniques et des financements pour faire avancer notre R&D. Nous pouvons développer une solution avec votre entreprise et en tirer une technologie utile aux deux parties.
Choisissez comment nous joindre
Décrivez la tâche, l’environnement et le résultat attendu. Nous évaluerons la pertinence du projet et la possibilité d’un essai commun.