Muestra de proveedores; no equivale al total del sector.
Fuentes y cómo interpretar los datos
Las ventas de 2025 excluyen robots médicos. El total de 249.568 suma las seis categorías del gráfico oficial de IFR ↗, incluidas las 7.887 unidades de otras aplicaciones. Las ventas anuales y la flota RaaS miden cosas distintas.
IFR combina encuestas a proveedores y fuentes públicas, sin extrapolar los resultados a toda la industria. La muestra cambia entre ediciones: los crecimientos son los publicados en cada informe y no una serie construida mezclando sus totales.
En la definición estadística de IFR, RaaS incluye alquiler y leasing si el hardware permanece en el proveedor. Es una categoría más amplia que nuestro planteamiento de gestionar una tarea completa.
Partimos de empresas de servicios y responsables de instalaciones con trabajos repetitivos que requieren tiempo y desplazamientos. Según la aplicación, el servicio también podrá dirigirse a particulares.
Contratar el trabajo, no el robot
El modelo que desarrollamos permite contratar una tarea puntual o recurrente. BlueMonkey aportaría los robots y asumiría su operación, mantenimiento y soporte, reduciendo la inversión inicial del cliente.
En fase de I+D: la viabilidad técnica y económica se valida para cada aplicación.
Ejemplos de tareas que podemos explorar
Limpieza y mantenimientoSuperficies, instalaciones y espacios exteriores.
La superficie, la frecuencia de trabajo y las herramientas necesarias definen qué sistema conviene estudiar.
Inspección y supervisiónVigilancia de espacios, revisión de instalaciones y seguimiento de su estado.
El entorno y lo que necesitamos detectar orientan los sensores y el grado de autonomía.
Mapeo y monitorizaciónReconocimiento de zonas, creación de mapas y observación del entorno.
La extensión de la zona y la precisión requerida ayudan a valorar una o varias unidades.
Cómo lo desarrollamos
De una tarea a un sistema que coopera.
Diseñamos mecánica, electrónica y software como una base reutilizable. Adaptamos sensores y herramientas a cada trabajo e investigamos cómo varios robots pueden resolverlo juntos.
Empezamos por el resultado esperado, la zona de trabajo y sus obstáculos. Eso permite decidir qué debe hacer el robot y qué supervisión necesita.
↳ La autonomía se ajusta a la tarea y sus condiciones de uso.
Repartir la tarea
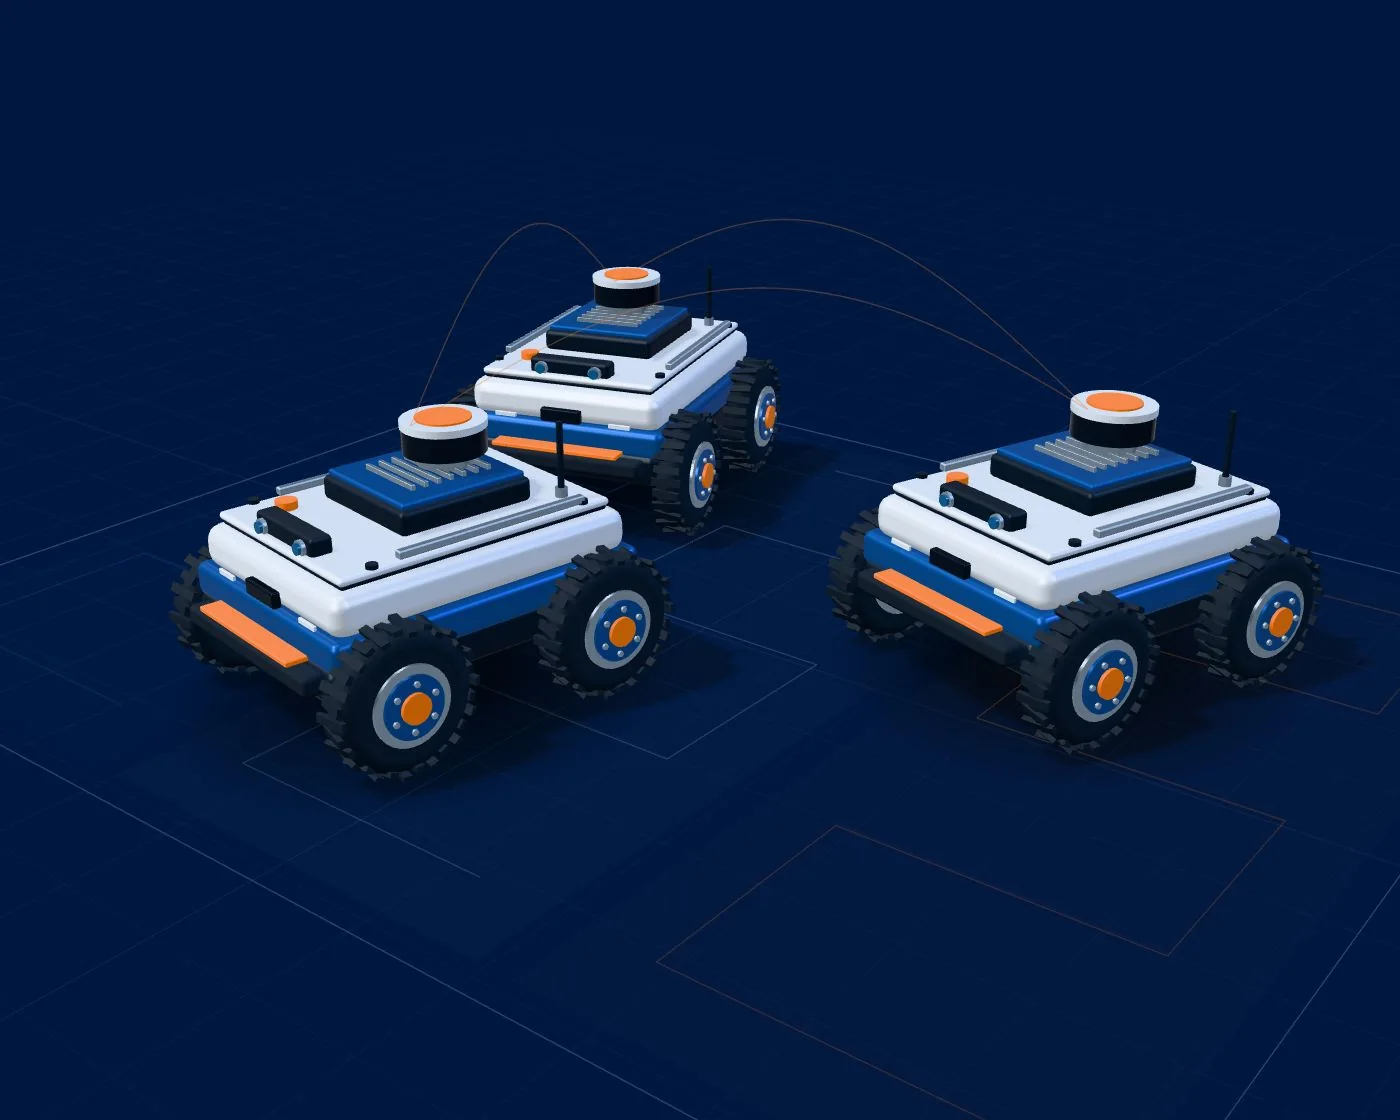
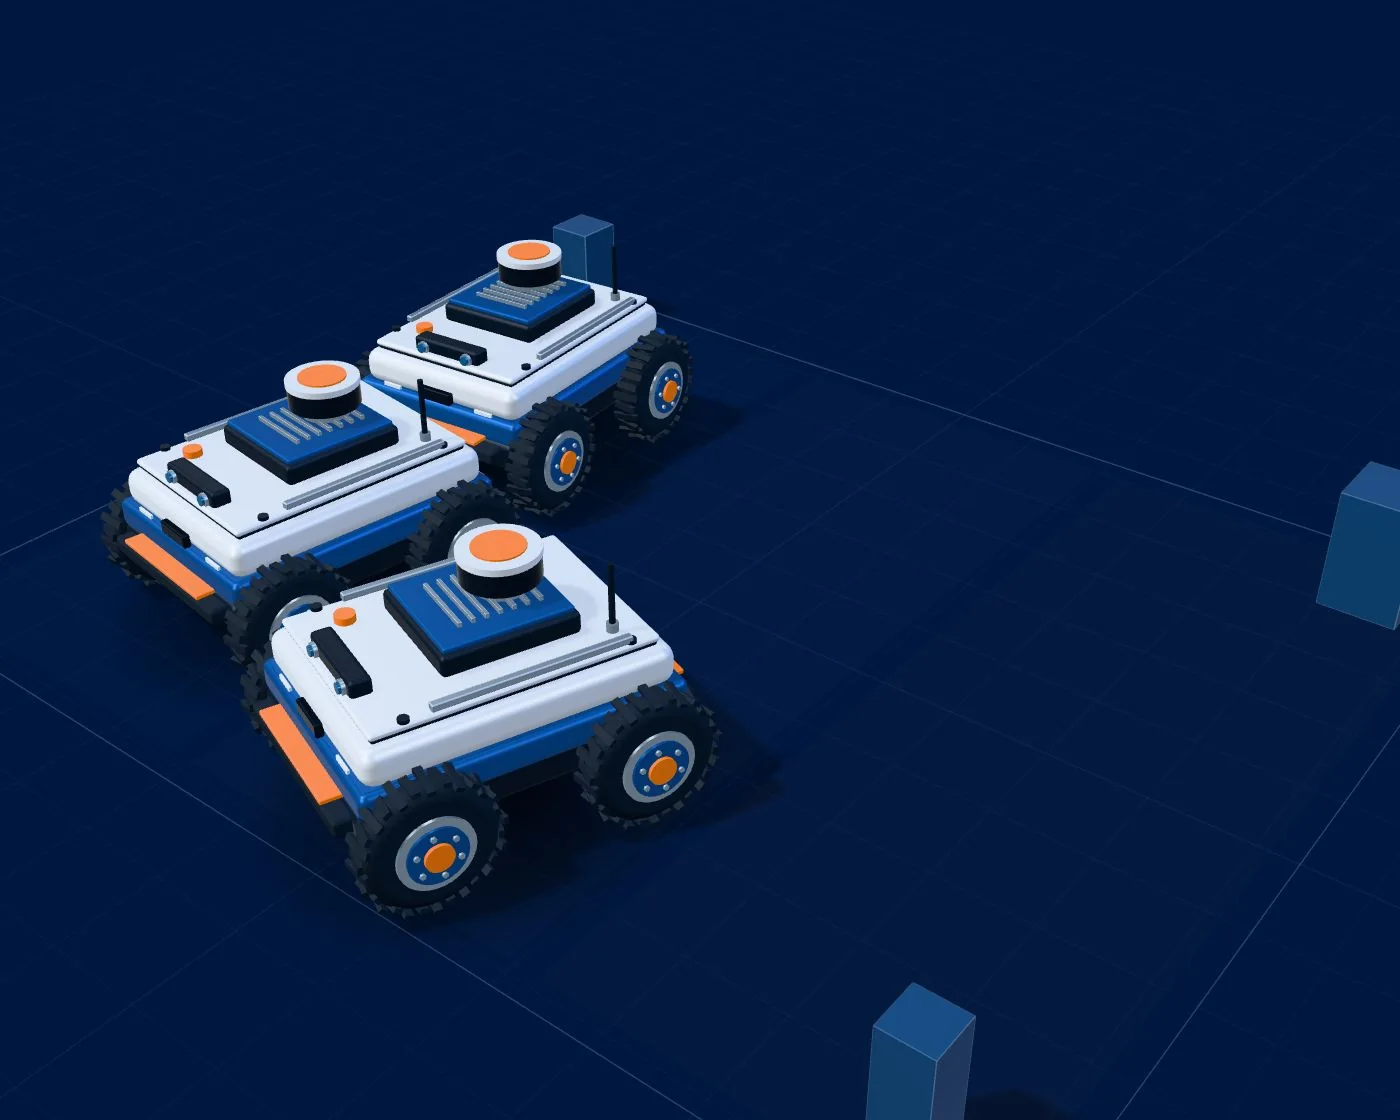
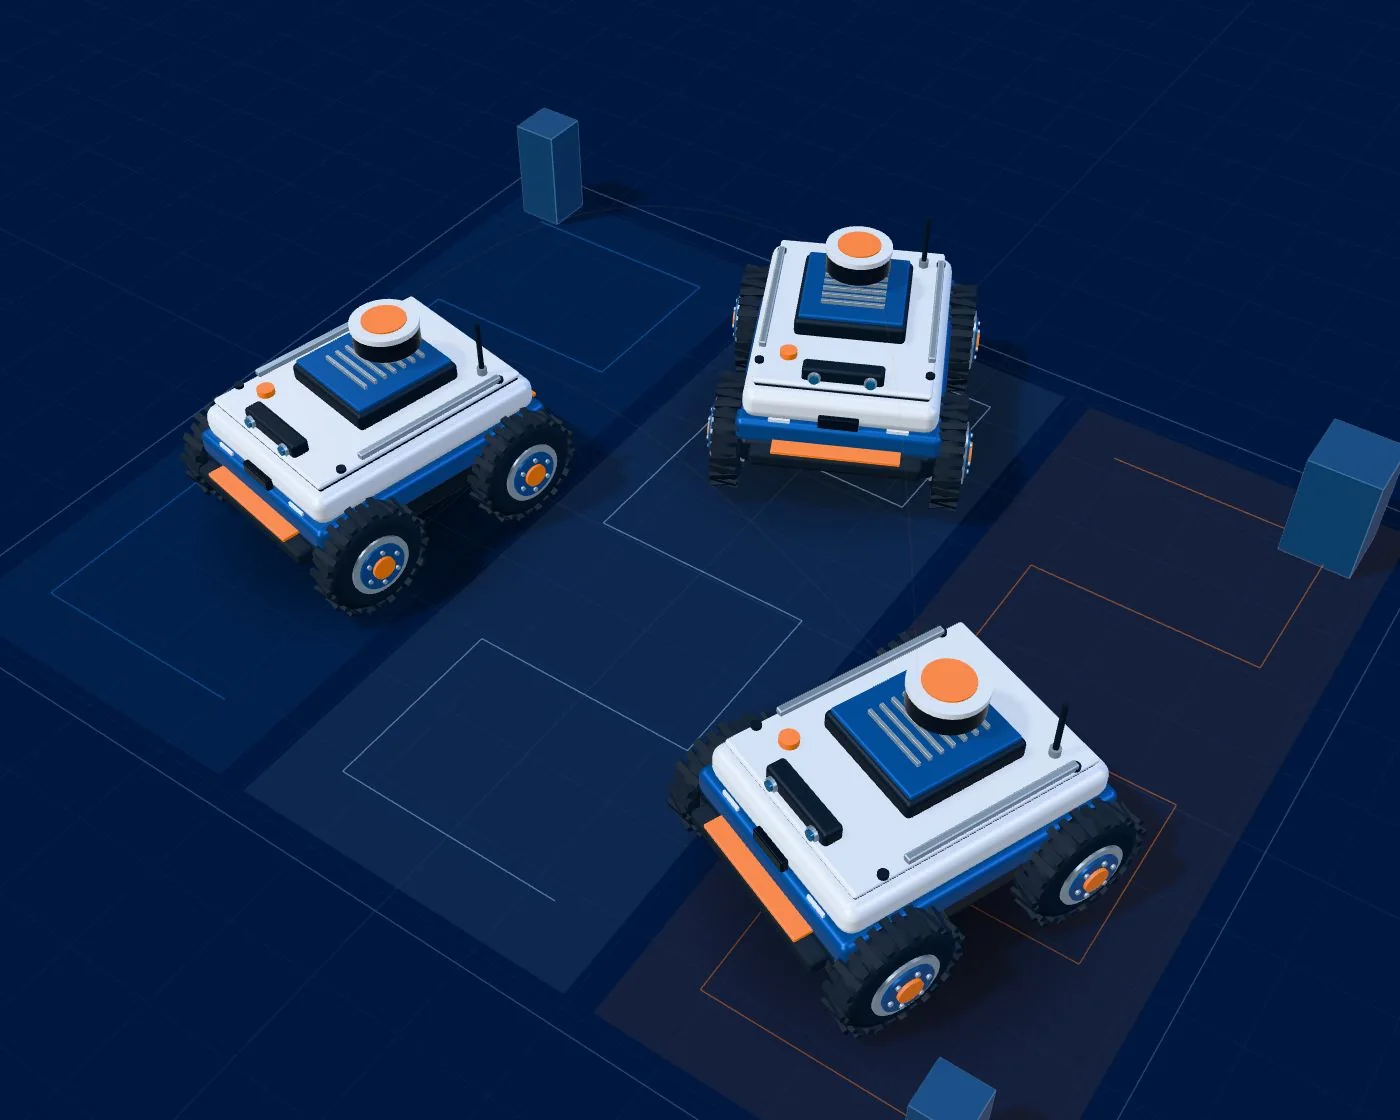
Varias unidades. Trabajo complementario.
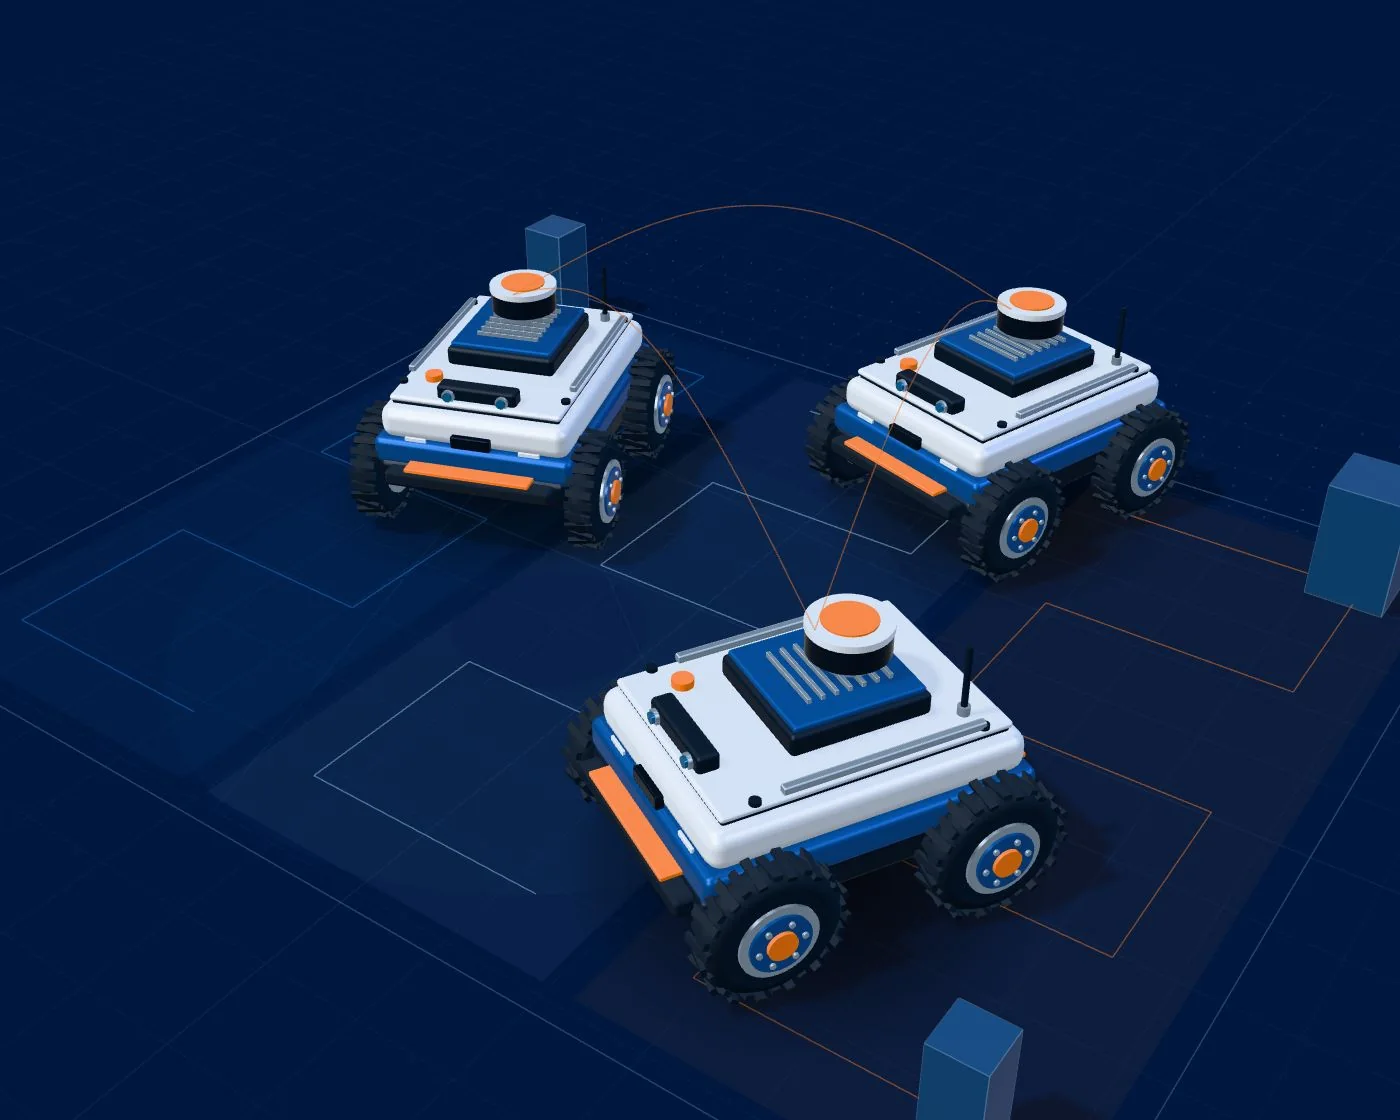
Un robot puede encargarse de una zona o función mientras otro trabaja en paralelo. Estudiamos cuándo ese reparto permite cubrir más espacio o combinar herramientas.
↳ Un enjambre tiene sentido cuando cooperar aporta una ventaja.
Compartir percepción
Cada robot observa. El conjunto comparte.
Los sensores captan el entorno. Investigamos cómo la IA puede interpretar esas observaciones y apoyar las decisiones del robot, y cómo compartir información útil entre unidades.
↳ También usamos IA como apoyo al diseño, la programación y el análisis.
Coordinar y comprobar
Actuar como parte de un conjunto.
Coordinar rutas y acciones debe evitar interferencias y acercar al conjunto a un mismo objetivo. Contrastamos su utilidad con el coste de comunicar y procesar información.
↳ La coordinación distribuida es una línea de investigación a largo plazo.
Investigación aplicada
Definición del proyecto · octubre de 2026
Lucy. Nuestro punto de partida.
Nuestro primer robot móvil. Lo estamos construyendo desde cero, con ciclos de diseño, montaje y pruebas.
El nombre
Como el célebre fósil de Australopithecus afarensis, representa un primer paso: el nuestro en la evolución del proyecto.
Objetivo global
Validar una base robótica fiable y reproducible que podamos aprovechar en futuros desarrollos.
Evaluamos funcionamiento, repetibilidad, mantenimiento y coste. Los diseños y las pruebas documentadas guían cada iteración.
El equipo
Ingeniería desde Málaga.
Somos Darío y Jeanpaulo, con formación en Ingeniería Electrónica, Robótica y Mecatrónica e Inteligencia Artificial. Asumimos el diseño, la programación y la construcción de los prototipos.
Experiencia en datos, IA y automatización; radiofrecuencia, telecomunicaciones y certificación.
Buscamos necesidades reales, colaboración técnica y financiación para avanzar en nuestro I+D. Podemos desarrollar una solución junto a tu empresa y convertir lo aprendido en tecnología útil para ambas partes.
Elige cómo empezar
Cuéntanos la tarea, el entorno y el resultado que necesitas. Valoraremos el encaje y una posible prueba conjunta.